
Cara Mengukur Sudut dan Akselerasi Real-Time Menggunakan MPU6500 dan Arduino Uno.
“Pernah kepikiran bagaimana robot pembersih otomatis, drone, atau bahkan smartphone Anda bisa tahu kalau posisinya lagi miring atau terbalik? Jangan dikira pakai sihir! Di artikel kali ini, kita akan membedah MPU6500, sebuah sensor pergerakan super pintar berbasis 6-axis IMU yang mampu melacak akselerasi, rotasi, hingga simulasi arah mata angin secara real-time dengan sangat presisi.”
Apa itu MPU6500?
MPU6500 adalah sebuah chip sensor elektronik pintar yang masuk ke dalam kategori IMU (Inertial Measurement Unit). Sensor ini dirancang khusus untuk mendeteksi perubahan posisi, orientasi, sudut kemiringan, serta kecepatan gerak suatu perangkat secara real-time.
Chip ini merupakan penerus dari seri legendaris MPU6050 dengan peningkatan pada efisiensi daya yang lebih hemat, ukuran fisik chip yang lebih kecil, serta interkoneksi data yang lebih cepat karena sudah mendukung protokol SPI selain I2C standar.
Mengapa Disebut Sensor 6-Axis?
Di dalam spesifikasinya, MPU6500 sering disebut sebagai sensor 6-Axis (6 Sumbu). Angka “6” ini didapatkan dari penggabungan dua sensor mekanis mikro (MEMS) di dalam satu microchip tunggal:
- 3-Axis Accelerometer (Sumbu X, Y, Z): Berfungsi untuk mengukur percepatan linier dan gaya gravitasi. Sensor ini tahu apakah perangkat sedang bergerak maju-mundur, digeser ke kanan-kiri, atau sedang mendongak ke atas-bawah berdasarkan tarikan gravitasi bumi.
- 3-Axis Gyroscope (Sumbu X, Y, Z): Berfungsi untuk mengukur kecepatan sudut atau kecepatan putaran (rotational velocity). Sensor inilah yang mendeteksi seberapa cepat perangkat Anda sedang diputar atau dimiringkan.
Bagaimana Cara Kerjanya?
Secara sederhana, MPU6500 bekerja dengan memanfaatkan struktur internal berbasis MEMS (Micro-Electro-Mechanical Systems).
- Saat sensor mengalami pergerakan atau kemiringan, elemen mekanis mikroskopis di dalam chip akan ikut bergeser secara fisik akibat gaya Lorentz atau inersia.
- Pergeseran mekanis tersebut mengubah nilai kapasitas listrik (kapasitansi) di dalam chip.
- Perubahan listrik inilah yang kemudian dikonversi oleh ADC (Analog to Digital Converter) 16-bit internal menjadi data angka digital mentah (raw data) yang dikirimkan ke mikrokontroler seperti Arduino Uno melalui jalur komunikasi I2C atau SPI.
Aplikasi Umum MPU6500 di Dunia Nyata
Karena kemampuannya yang serbapadu, sensor ini banyak digunakan pada perangkat modern di sekitar kita:
- Smartphone & Tablet: Untuk fitur auto-rotate layar atau mendeteksi gerakan tangan saat bermain game balapan.
- Drone & Quadcopter: Sebagai otak utama penyeimbang (flight controller) agar drone bisa terbang stabil melawan embusan angin.
- Self-Balancing Robot: Digunakan pada robot beroda dua (seperti Segway) agar bisa berdiri tegak tanpa terjatuh dengan cara terus mengoreksi sudut kemiringannya.
- Gimbal / Camera Stabilizer: Untuk menggerakkan motor servo secara berlawanan sehingga kamera tetap tenang meskipun dipegang sambil berlari.
Perbedaan Mendasar: MPU6500 vs MPU9250
Banyak pemula yang sering tertukar antara kedua sensor ini. Poin pembeda utamanya sangat sederhana:
- MPU6500 hanya memiliki 6-Axis (Akselerometer + Gyroscope). Sensor ini tidak bisa mengetahui arah mata angin kutub bumi secara absolut.
- MPU9250 adalah sensor 9-Axis, yang isinya merupakan chip MPU6500 yang ditambah dengan sensor Magnetometer (Kompas digital AK8963) di dalam satu papan sirkuit.
“Nah, karena secara fisik bentuk MPU6500 dan MPU9250 itu mirip banget, sering kali kita dibikin ragu chip mana yang sebenarnya tertanam di modul kita. Biar nggak menebak-nebak, kita bisa langsung interogasi chip-nya lewat Arduino! Kalau kalian bingung bedainnya, kamu bisa pakai codingan scanner di bawah ini untuk cek tipenya secara akurat lewat Serial Monitor:”
#include <Wire.h>

// Alamat I2C default untuk MPU6500 / MPU9250 biasanya 0x68
// Jika pin AD0 di-set HIGH, alamatnya berubah menjadi 0x69
const int MPU_ADDRESS = 0x68;
const int WHO_AM_I_REG = 0x75;

void setup() {
  Serial.begin(115200);
  while (!Serial) { delay(10); } // Menunggu Serial Monitor siap

  Wire.begin();

  Serial.println("\n=== MPU6500 / MPU9250 ID SCANNER ===");

  // Memulai komunikasi dengan chip
  Wire.beginTransmission(MPU_ADDRESS);
  Wire.write(WHO_AM_I_REG);
  byte error = Wire.endTransmission(false);

  if (error != 0) {
    Serial.println("Error: Sensor tidak terdeteksi di alamat 0x68!");
    Serial.println("Periksa kembali kabel SDA, SCL, VCC, dan GND Anda.");
    return;
  }

  // Meminta 1 byte data dari register WHO_AM_I
  Wire.requestFrom(MPU_ADDRESS, 1);
  if (Wire.available()) {
    byte chipID = Wire.read();

    Serial.print("Nilai Register WHO_AM_I (Hex): 0x");
    Serial.println(chipID, HEX);
    Serial.print("Hasil Identifikasi: ");

    // Analisis ID Chip
    if (chipID == 0x70) {
      Serial.println("CHIP ADALAH MPU6500");
    }
    else if (chipID == 0x71) {
      Serial.println("CHIP ADALAH MPU9250 (Memiliki internal Magnetometer)");
    }
    else if (chipID == 0x68) {
      Serial.println("CHIP ADALAH MPU6050 (Model lama)");
    }
    else {
      Serial.println("Chip TIDAK DIKENAL atau tiruan (Clone)");
    }
  }
}

void loop() {
  // Tidak ada proses berulang, pengecekan hanya dilakukan sekali saat setup
}
Keunggulan Utama MPU6500
Sebagai penerus dari generasi sebelumnya (MPU6050), MPU6500 membawa banyak peningkatan performa yang membuatnya sangat diandalkan untuk proyek robotika modern:
- Konsumsi Daya Jauh Lebih Hemat: Chip ini dirancang dengan efisiensi daya yang jauh lebih baik (hemat daya hingga 60% dibanding MPU6050), sehingga sangat cocok untuk proyek portabel yang menggunakan baterai.
- Mendukung Protokol SPI & I2C: Selain bisa menggunakan jalur I2C standar (SDA/SCL), MPU6500 juga sudah mendukung jalur komunikasi SPI yang jauh lebih cepat dalam mentransfer data pergerakan tingkat tinggi.
- Ukuran Chip Lebih Ringkas: Desain fisik silikon internalnya lebih kecil dan tipis, memberikan ruang lebih hemat saat diintegrasikan ke dalam papan sirkuit (PCB custom).
- Tingkat Akurasi Gyro yang Lebih Stabil: Memiliki tingkat sensitivitas dan noise (gangguan pembacaan) yang lebih rendah pada sumbu giroskopnya, sehingga kalkulasi sudut kemiringan menjadi lebih minim drifting (pergeseran error).
- Internal Clock yang Lebih Presisi: Sudah dilengkapi dengan osilator internal yang lebih akurat dalam menghitung timing pembacaan sensor tanpa terlalu bergantung pada kestabilan sinyal dari luar.
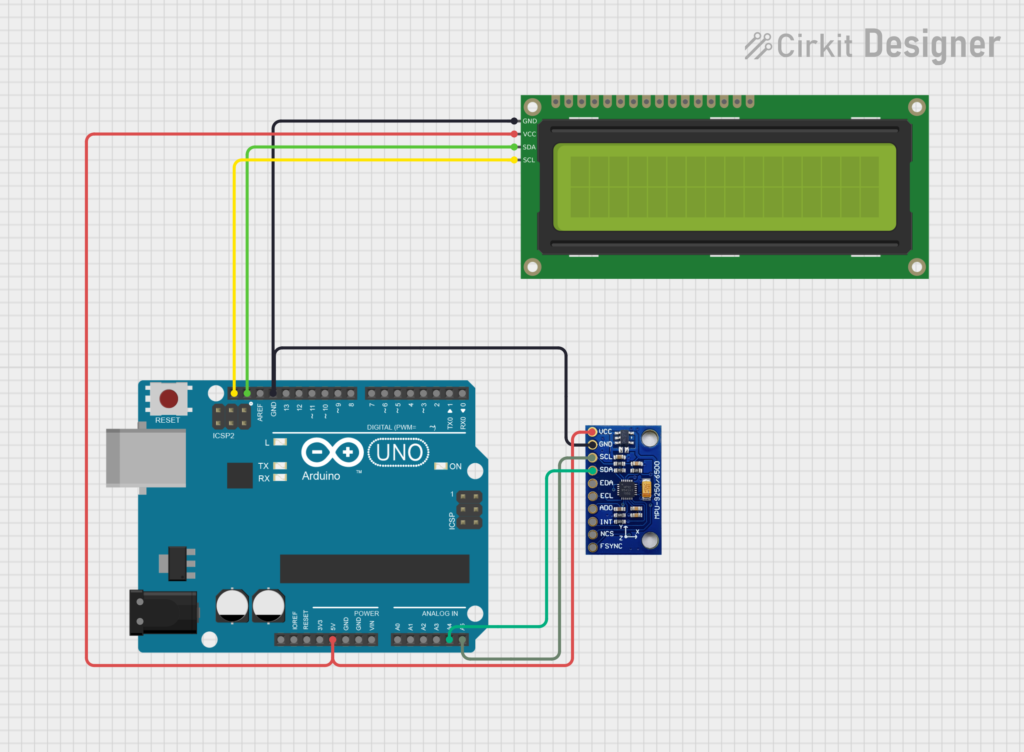
1. Sambungan dari Arduino Uno ke LCD I2C
- Pin GND Arduino dihubungkan ke Pin GND LCD (Kabel Hitam)
- Pin 5V Arduino dihubungkan ke Pin VCC LCD (Kabel Merah)
- Pin SDA Digital Arduino (paling pojok atas dekat tombol reset) dihubungkan ke Pin SDA LCD (Kabel Hijau)
- Pin SCL Digital Arduino (sebelah SDA) dihubungkan ke Pin SCL LCD (Kabel Kuning)
2. Sambungan dari Arduino Uno ke Sensor MPU6500
- Pin GND Arduino dihubungkan ke Pin GND MPU6500 (Kabel Hitam)
- Pin 5V Arduino dihubungkan ke Pin VCC MPU6500 (Kabel Merah)
- Pin Analog A4 Arduino dihubungkan ke Pin SDA MPU6500 (Kabel Hijau)
- Pin Analog A5 Arduino dihubungkan ke Pin SCL MPU6500 (Kabel Abu-abu atau Hijau Tua)
#include <Wire.h>
#include <LiquidCrystal_I2C.h>

// Alamat I2C MPU6500
const int MPU_ADDR = 0x68;

// Inisialisasi LCD I2C (Alamat 0x27, 16 Kolom, 2 Baris)
LiquidCrystal_I2C lcd(0x27, 16, 2);

unsigned long waktuLama = 0;
int modeTampilan = 0; // 0 = Akselerasi, 1 = Gyro/Rotasi

void setup() {
  // Inisialisasi LCD
  lcd.init();
  lcd.backlight();
  lcd.setCursor(0, 0);
  lcd.print("Menginisialisasi");
  lcd.setCursor(0, 1);
  lcd.print("MPU6500 & LCD...");
  delay(2000);

  // Inisialisasi Komunikasi I2C
  Wire.begin();

  // Membangunkan MPU6500 (Mengubah Power Management Register 0x6B menjadi 0)
  Wire.beginTransmission(MPU_ADDR);
  Wire.write(0x6B);
  Wire.write(0);
  if (Wire.endTransmission() != 0) {
    lcd.clear();
    lcd.setCursor(0, 0);
    lcd.print("MPU6500 Gagal!");
    lcd.setCursor(0, 1);
    lcd.print("Periksa Kabel!");
    while (1);
  }

  // Konfigurasi Accelerometer (+/- 2g)
  Wire.beginTransmission(MPU_ADDR);
  Wire.write(0x1C);
  Wire.write(0x00);
  Wire.endTransmission();

  // Konfigurasi Gyroscope (+/- 250 deg/s)
  Wire.beginTransmission(MPU_ADDR);
  Wire.write(0x1B);
  Wire.write(0x00);
  Wire.endTransmission();

  lcd.clear();
}

void loop() {
  // Membaca 14 byte data register secara berurutan (Mulai dari Akselerometer X)
  Wire.beginTransmission(MPU_ADDR);
  Wire.write(0x3B);
  Wire.endTransmission(false);
  Wire.requestFrom(MPU_ADDR, 14, true);

  // Membaca data mentah (High Byte & Low Byte digabungkan)
  int16_t raw_ax = (Wire.read() << 8) | Wire.read();
  int16_t raw_ay = (Wire.read() << 8) | Wire.read();
  int16_t raw_az = (Wire.read() << 8) | Wire.read();
  int16_t raw_temp = (Wire.read() << 8) | Wire.read(); // Data suhu dilewati
  int16_t raw_gx = (Wire.read() << 8) | Wire.read();
  int16_t raw_gy = (Wire.read() << 8) | Wire.read();
  int16_t raw_gz = (Wire.read() << 8) | Wire.read();

  // Konversi data mentah ke satuan standar fisik
  // Skala default +/- 2g = membagi dengan 16384.0, lalu dikali gravitasi (9.81) untuk m/s^2
  float ax = (raw_ax / 16384.0) * 9.81;
  float ay = (raw_ay / 16384.0) * 9.81;
  float az = (raw_az / 16384.0) * 9.81;

  // Skala default +/- 250 deg/s = membagi data mentah dengan 131.0
  float gx = raw_gx / 131.0;
  float gy = raw_gy / 131.0;
  float gz = raw_gz / 131.0;

  unsigned long waktuSekarang = millis();

  // Pergantian mode tampilan setiap 3 detik di layar LCD
  if (waktuSekarang - waktuLama >= 3000) {
    waktuLama = waktuSekarang;
    modeTampilan = !modeTampilan;
    lcd.clear();
  }

  if (modeTampilan == 0) {
    // HALAMAN 1: Akselerasi Real-Time (m/s^2)
    lcd.setCursor(0, 0);
    lcd.print("Akselerasi MPU65");

    lcd.setCursor(0, 1);
    lcd.print("X:"); lcd.print(ax, 1);
    lcd.print(" Y:"); lcd.print(ay, 1);
    lcd.print(" Z:"); lcd.print(az, 1);
    lcd.print("   ");
  }
  else {
    // HALAMAN 2: Kecepatan Sudut / Gyroscope (deg/s)
    lcd.setCursor(0, 0);
    lcd.print("Sudut Gyro (d/s)");

    lcd.setCursor(0, 1);
    lcd.print("X:"); lcd.print(gx, 0); // Tampilan bulat tanpa desimal agar muat
    lcd.print(" Y:"); lcd.print(gy, 0);
    lcd.print(" Z:"); lcd.print(gz, 0);
    lcd.print("    ");
  }

  delay(200); // Interfal pembacaan 0.2 detik agar LCD tidak berkedip parah
}
Kesimpulan
Nah, itu dia pembahasan lengkap mengenai sensor MPU6500, mulai dari cara kerjanya yang unik, cara membedakannya dengan MPU9250 menggunakan kode scanner, hingga menerapkannya menjadi simulasi kompas arah mata angin pada layar LCD.
Ternyata, membuat proyek pelacak gerakan dan orientasi itu tidak sesulit yang dibayangkan, bukan? Dengan memahami logika pembacaan register dasar lewat protokol I2C, kita bisa memaksimalkan performa sensor ini di Arduino Uno secara optimal tanpa perlu bergantung pada banyak library pihak ketiga.